空间受限的机床上下料
在假设直线夹爪适用前,先核对接近角度、夹指摆动空间与碰撞风险。
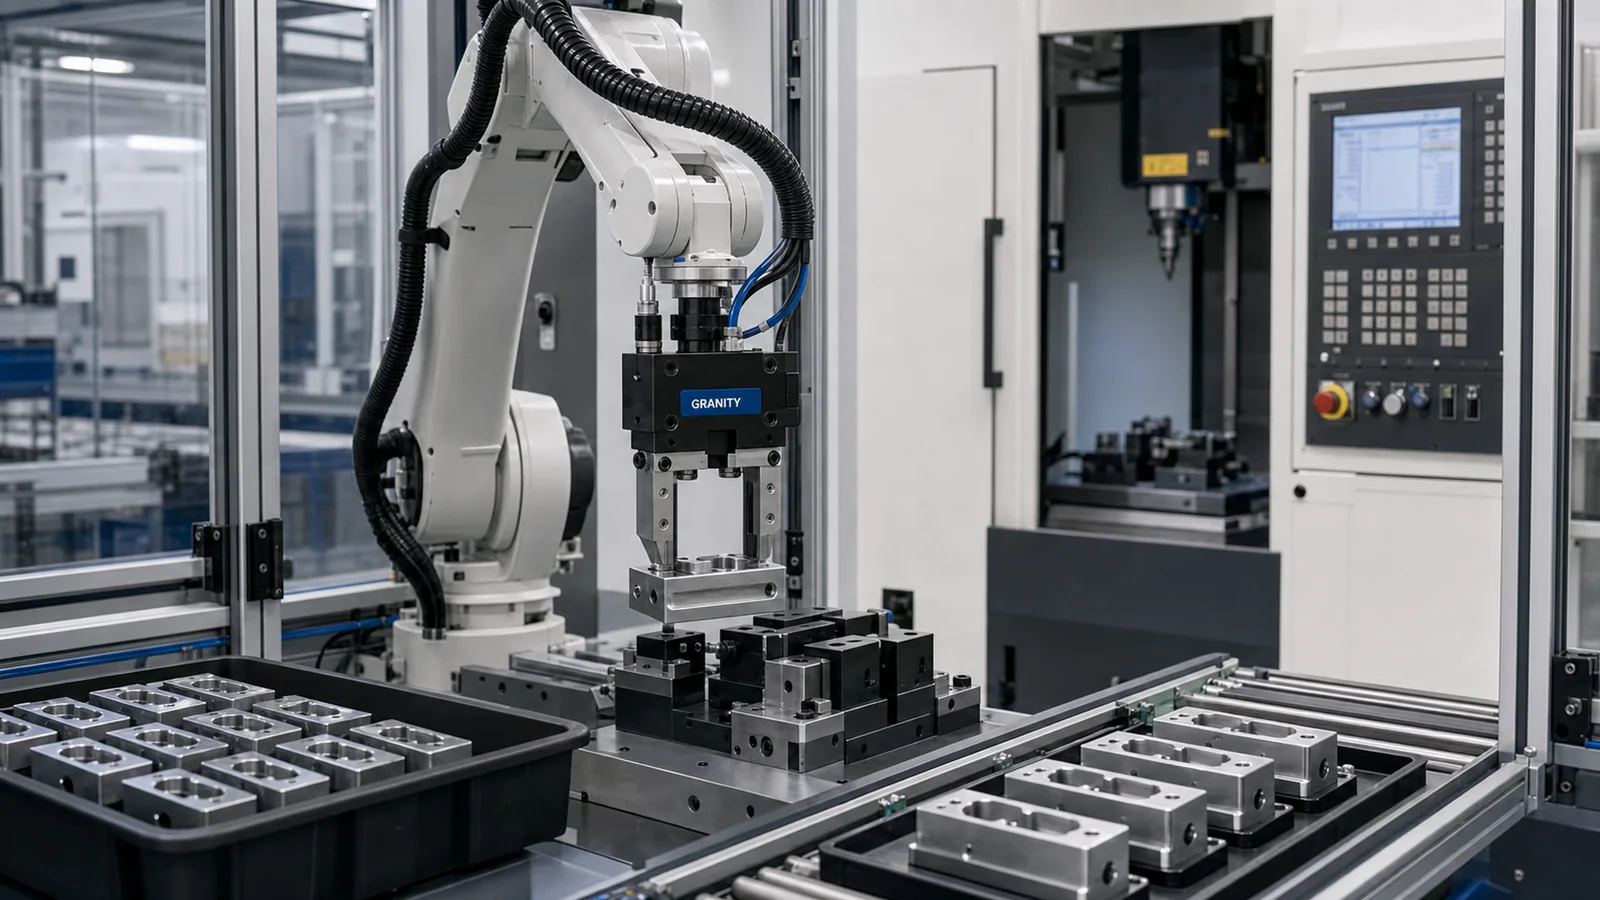
工程概览
当工件、设备空间或抓取方向更适合夹指摆动而非纯直线开合时,可评估角行程夹爪。选型重点是开合轨迹、夹具避让、碰撞风险、接触位置与安装方向。
具体型号选择需结合应用背景、目标型号或图纸。GRANITY 将据此确认项目可支持的 CAD、数据表与报价路径。
应用场景
结合生产任务、工件可达性和设备接口查看应用场景,并准备 CAD、工程评审或报价所需资料。
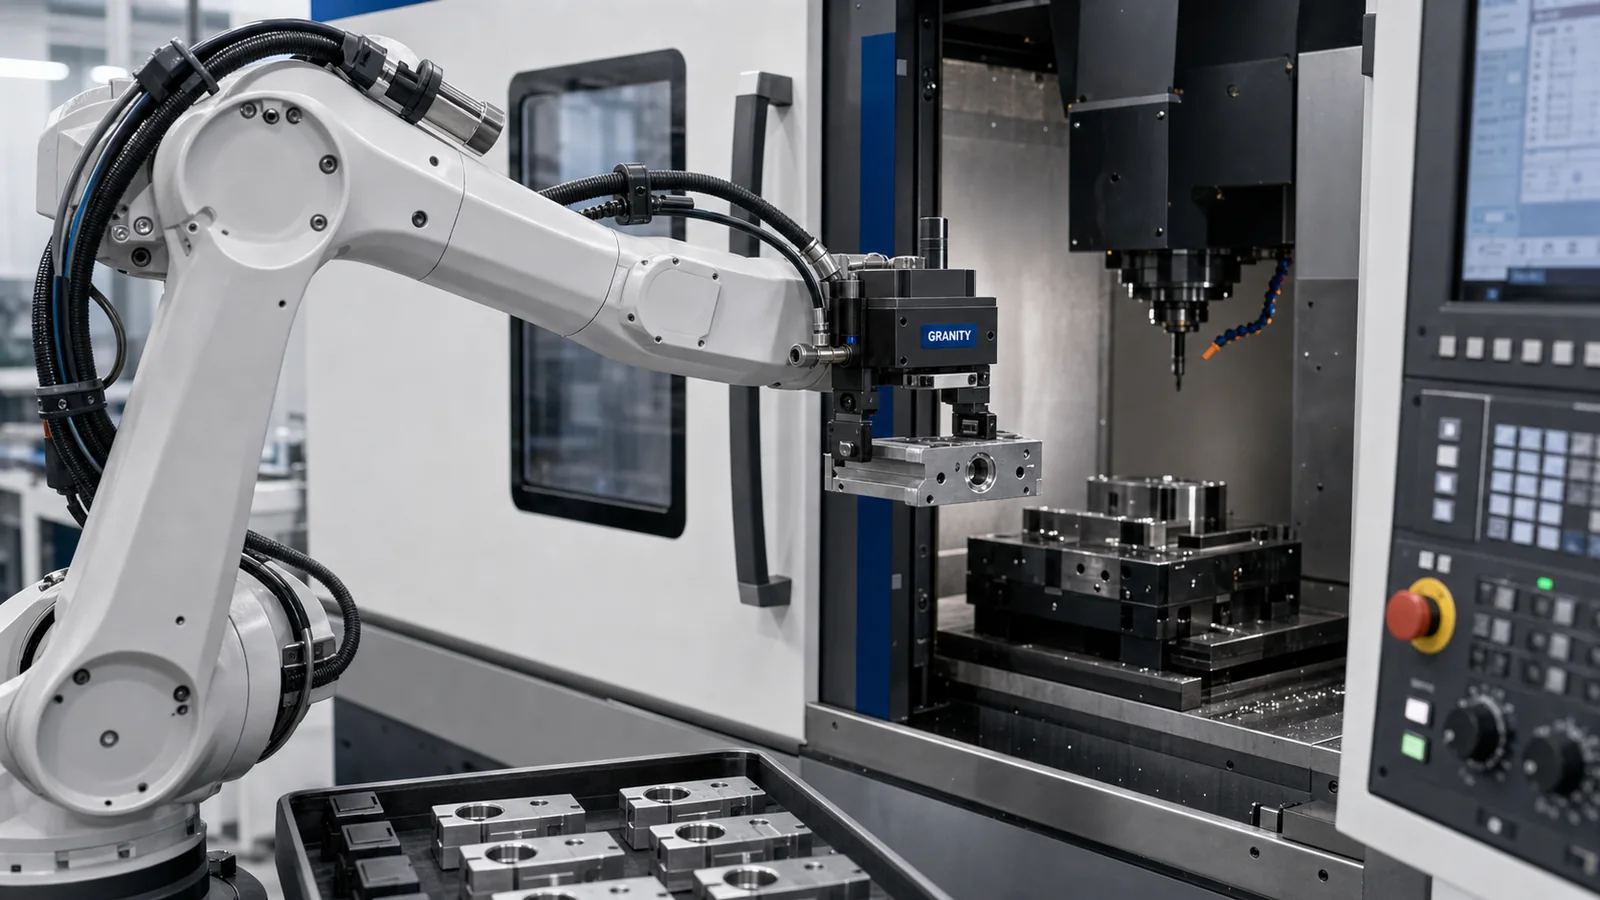
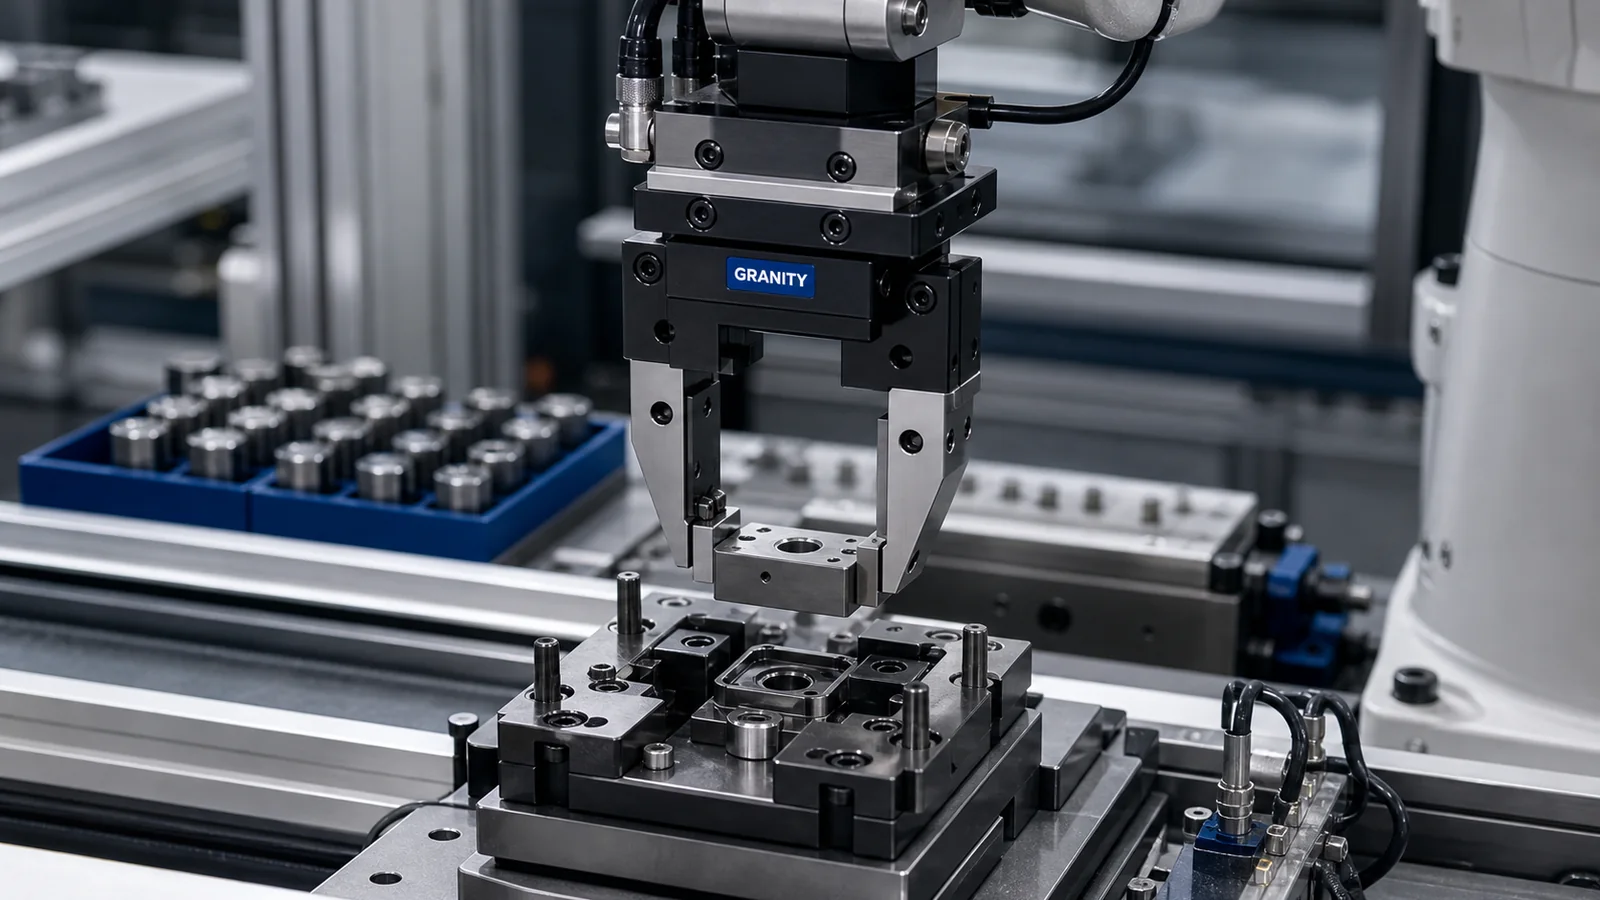
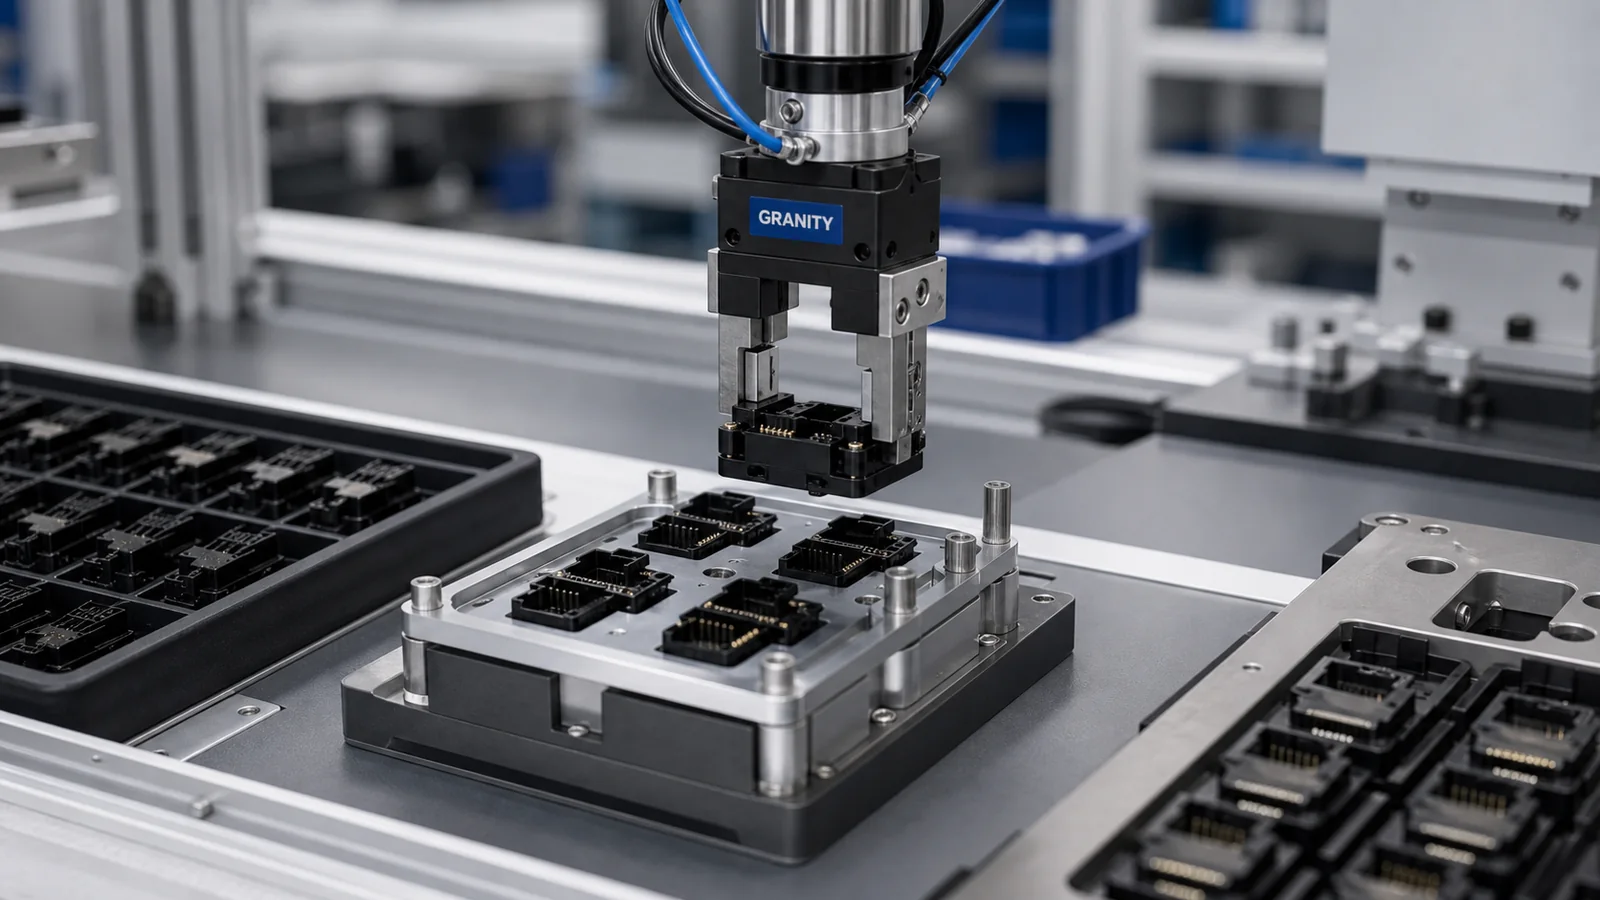
典型应用
在假设直线夹爪适用前,先核对接近角度、夹指摆动空间与碰撞风险。
通过应用照片或 CAD 确认工件需要从侧面、角部还是受限夹具区域接近。
核对角行程夹指在上下料时如何避开定位槽、防护与相邻工具。
结合工件形状与夹具型腔,比较角行程与平行运动哪种更能解决可达性问题。
提供工件姿态与包装约束,便于工程团队判断运动轨迹是否可执行。
系列特点
适用于可达方向与夹持力、行程同样关键的应用。
在 CAD 评审前比较夹指轨迹避让、安装空间与产品系列适配。
紧凑夹爪需要绕开夹具或防护时,为集成商提供清晰的评审路径。
使 CAD 申请与可达几何及现有产品资料相对应,而不是泛化选型。
产品范围概览
紧凑型候选产品将围绕受限可达性、夹具避让与夹指摆动空间组织,具体资料以工程确认状态为准。
径向或角行程产品将在夹指轨迹、安装与文件资料确认后补充。
夹指方案将对应真实工件几何与接近方向,不作泛化型号承诺。
安装、传感与文件资料确认后,将补充相应附件选项。
具体型号参数正在完成工程确认。如需推进项目,请提交工况、目标型号或图纸,由工程团队协助核对。
选型要点
当运动轨迹、工件可达性或紧凑夹具空间需要受控开合角度时,可评估角行程夹爪。
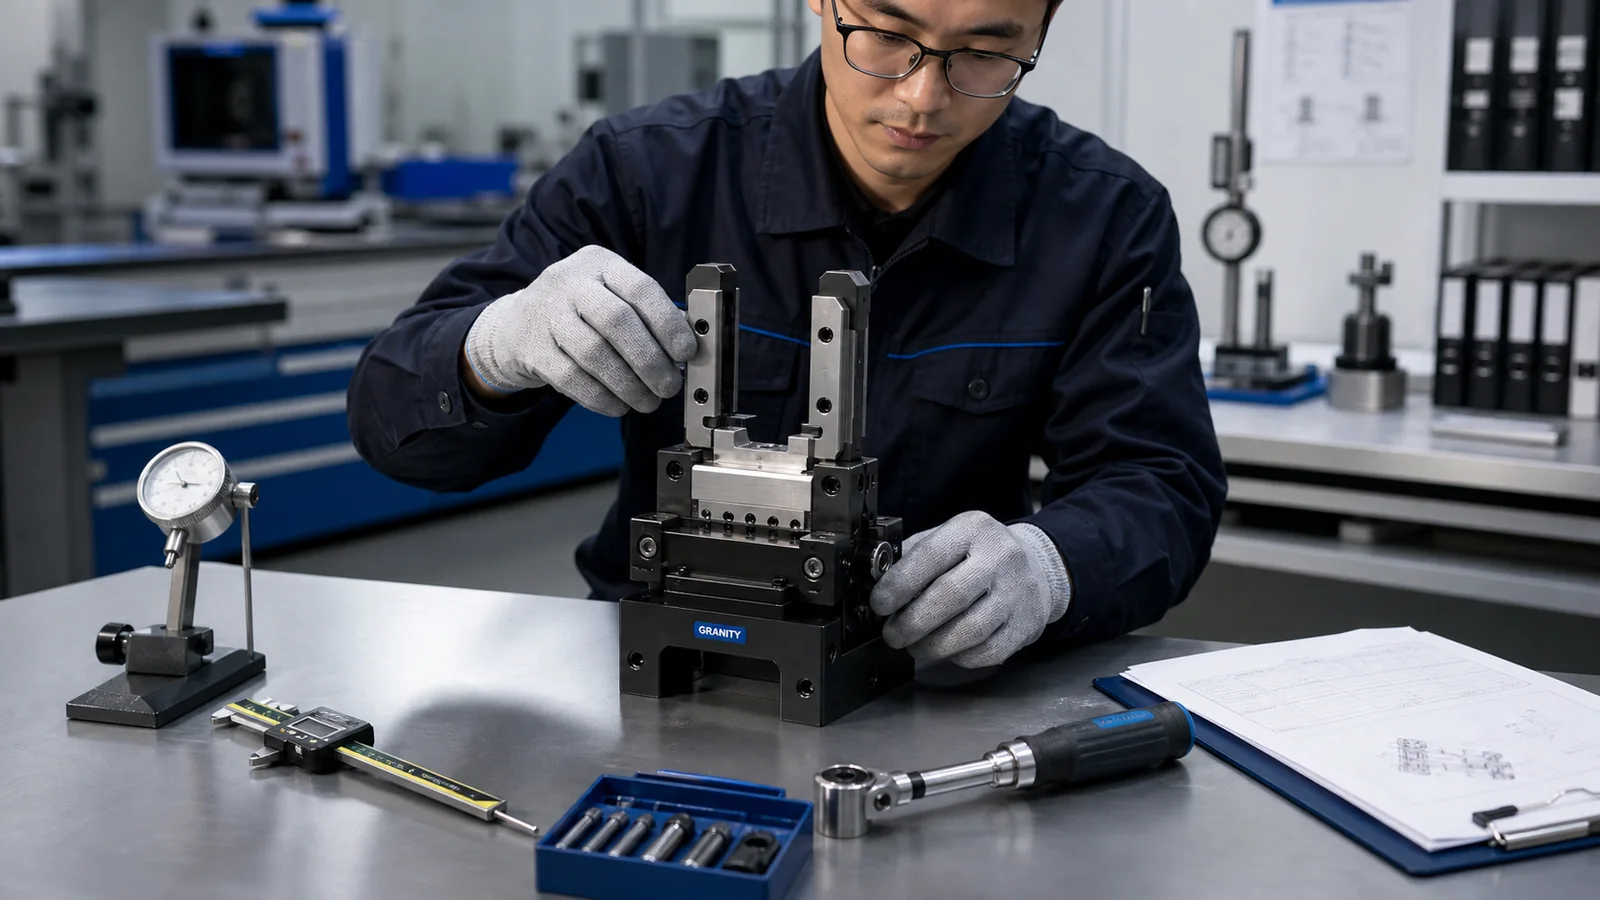
提供开合轨迹、夹具型腔及附近易碰撞区域。
确认边缘可达性、工件姿态、抓取面与可用接触面积。
说明机器人或执行器姿态、可用空间与夹指接近方向。
相关行业应用
适用于工件可达与夹具避让受限的紧凑设备单元。
适用于需要斜向接近或定位槽紧凑的装配工位。
适用于夹爪必须从受限方向进入的夹具上下料。
适用于需优先核对夹指摆动与姿态的小型工件搬运。
技术资料
应用评审
清楚说明工作条件,便于 GRANITY 匹配产品系列,并确认 CAD 或询价支持路径。
项目支持
CAD 与数据表
明确产品系列、所需文件类型和应用工况后,可申请相应 CAD、数据表及型号资料。
常见问题
可以。请提供工件、机床或机器人、夹具或目标型号信息,工程团队将据此协助判断。
具体型号选择需结合应用背景、目标型号或图纸。GRANITY 将据此确认项目可支持的 CAD、数据表与报价路径。
可以先提交需求进行工程评审。可提供的 CAD 与数据表以当前已确认的产品资料为准。
可以。请在询价表中说明应用、数量、交付国家或地区和项目节点,GRANITY 将核对报价所需的型号与技术信息。
相关产品系列
提交应用信息、目标型号、图纸或项目节点,GRANITY 将评估适配性,并回复 CAD、工程支持或报价建议。