Einkaufsleitfaden
Werkzeugwechsler für Robotikprojekte auswählen
Ein Werkzeugwechsler erhöht Flexibilität, kann aber Integrationsrisiken erzeugen, wenn Last, Schnittstelle, Medien, Verriegelung und Wartung getrennt betrachtet werden.
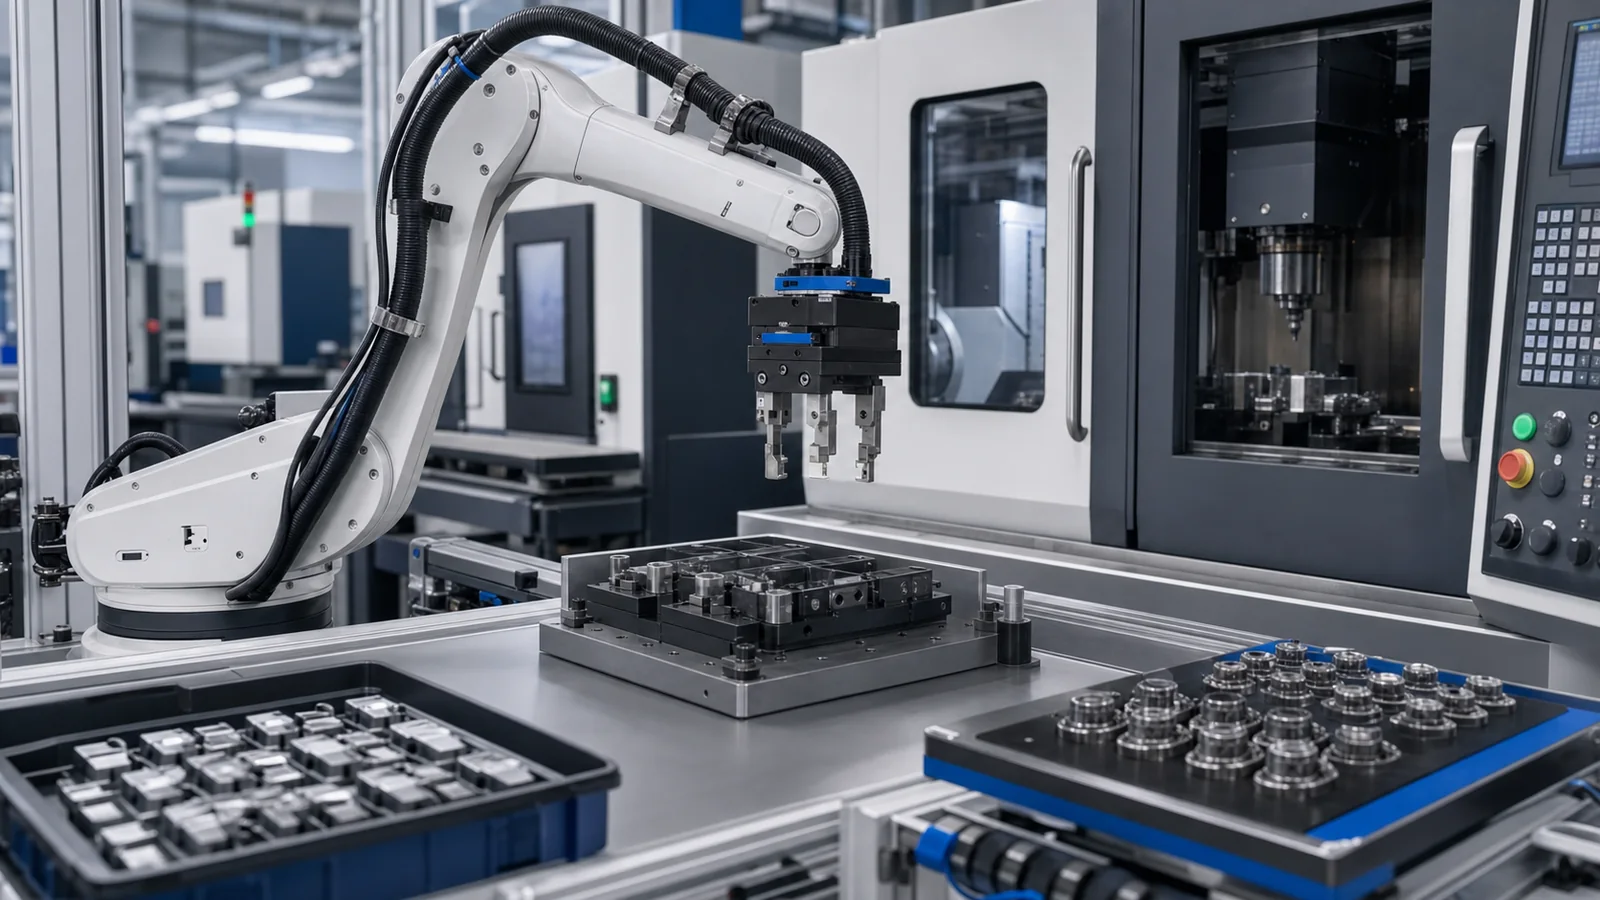
Der Leitfaden richtet sich an Engineering, Einkauf und Integration. Verbindliche Last- oder Genauigkeitswerte stammen ausschließlich aus freigegebenen Produktunterlagen.
1. Zweck des Werkzeugwechsels definieren
Mehrere Werkstücke, Wechsel zwischen Greif- und Prozesswerkzeug, weniger Roboter oder flexible Fertigung sind typische Gründe.
Bei nur einem stabilen Werkzeug kann eine feste Schnittstelle einfacher sein. Der Wechsler muss ein reales Produktionsproblem lösen.
2. Roboter- und Werkzeugseite als System
Die Masterseite bleibt am Roboter, Werkzeugseiten an Greifern oder Prozesswerkzeugen. Die spätere Erweiterung hängt vom gesamten Ökosystem ab.
Anzahl aktueller und zukünftiger Werkzeuge, Ablageplätze sowie Kabel- und Schlauchführung früh festlegen.
3. Last- und Momentkontext
Zur Nutzlast gehören Wechsler, Adapter, Greifer, Finger, Sensorik, Ventile, Leitungen und Werkstück.
Schwerpunktabstand und Beschleunigung können wichtiger sein als statische Masse. Zeichnung, Aufbauhöhe und Bewegungsprofil mitliefern.
4. Verriegeln und Lösen
Verriegelung muss im Betrieb sicher halten und beim Wechsel reproduzierbar lösen. Sie ist mit Steuerung, Medien und Sicherheitskonzept abzustimmen.
Klären Sie Rückmeldung, Verhalten bei Druck- oder Spannungsausfall und Anforderungen bei vertikaler Last.
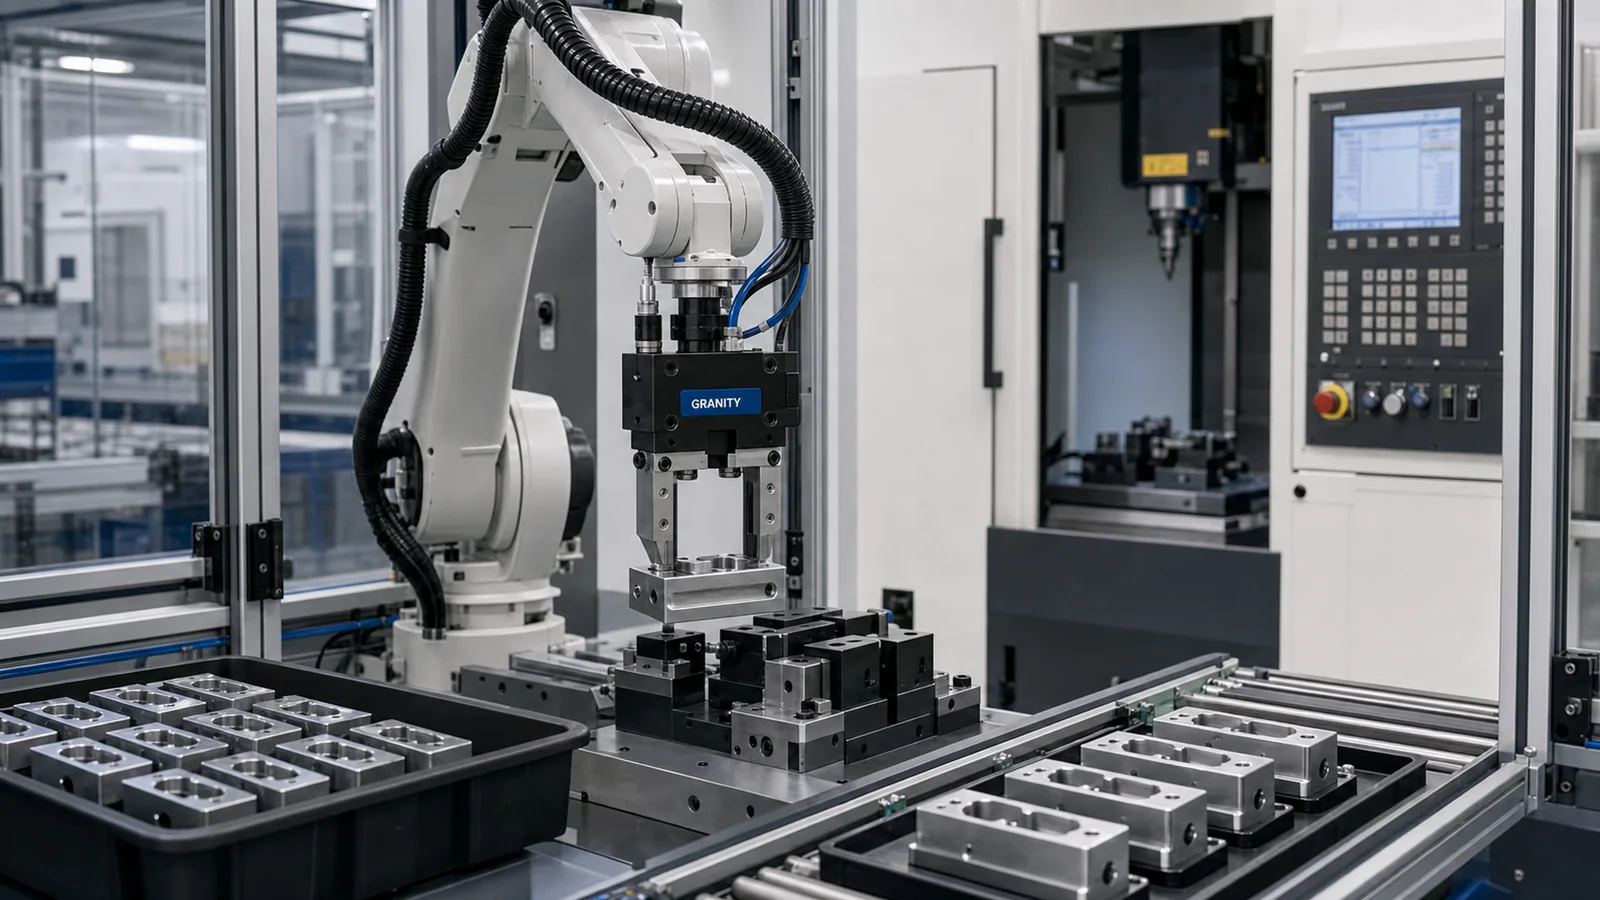
Lastaufbau, Verriegelungsbestätigung, Mediendurchführung und Werkzeugablage vor Familie und Schnittstellenplan bestätigen.
5. Medien und Signale
Pneumatik, Vakuum, elektrische Signale, Sensorik, Feldbus oder Fluide müssen für alle vorgesehenen Werkzeuge erfasst werden.
Unterschätzte Medien verursachen häufig Umbau. Die Schnittstelle muss das reale Werkzeugportfolio unterstützen.
6. Genauigkeit und Wiederholbarkeit
Fügen, Beschicken und Prüfen können hohe Positionskonstanz verlangen; andere Aufgaben tolerieren Korrektur durch Mechanik oder Vision.
Definieren Sie die Prozessanforderung, statt jedem Werkzeugwechsel dieselbe Genauigkeit zuzuordnen.
7. Werkzeugablage und Station
Werkzeuge brauchen eine stabile Aufnahme, kollisionsfreien Roboterpfad und sichere Leitungsführung.
Teilen Sie Zelllayout und Ablageposition. Ist die Station offen, muss dies Teil der technischen Klärung bleiben.
8. Wartung und Verfügbarkeit
Wiederholte Zyklen, Verschmutzung und Bedienereingriff verlangen zugängliche Reinigung, Inspektion und Austauschstrategie.
Dokumentieren Sie Staub, Kühlmittel, Späne, Schweißspritzer, Öl oder saubere Montagebedingungen.
9. Kaufmännische Checkliste
Robotermodell, Flansch, Werkzeugzahl, Masse, Schwerpunkt, Medien, Anwendung, Umgebung, Takt, Menge, Termin und CAD-Bedarf vorbereiten.
Schätzwerte sind zulässig, wenn sie klar als vorläufig gekennzeichnet werden.
Masterseite, Werkzeugseiten, Medienmodule, Ersatzadapter und Bestätigungsanforderungen in einer Anfrage verbinden.
10. Typische Fehlentscheidungen
Nicht allein nach Roboternutzlast auswählen; Werkzeugseiten, Medien, Ablage, Sensorik und Wartung gehören zwingend in die Systementscheidung.
11. CAD für die Integrationsprüfung
CAD hilft bei Flansch, Aufbau, Kollisionsraum, Ablage und Leitungsführung. Es bestätigt keine ungeprüften Leistungswerte.
Beschreiben Sie, welche Layout- oder Reichweitenentscheidung mit der Datei getroffen werden soll.
12. Einkauf über das Gehäuse hinaus
Angebot muss Master, Werkzeugseiten, Medien, Halterungen, Ersatzteilbedarf, Dokumentation und technische Unterstützung umfassen.
Ein scheinbar günstiger Grundkörper ist nicht wirtschaftlich, wenn Adapter oder Integration später ungeplant ergänzt werden.
13. Sicherheit und Wiederanlauf
Fehlverriegelung, fehlendes Werkzeug, Druckverlust und unterbrochener Wechsel brauchen erkennbare Zustände und einen definierten Wiederanlauf.
Verantwortung für Sicherheitsbewertung und Zellsteuerung bleibt beim zuständigen Integrationsprojekt.
14. Anforderungen von Händler und OEM
Partner sollten Markt, Zielanwendungen und eigene Integrationskompetenz darstellen, statt nur Preise einzelner Komponenten anzufragen.
OEM benötigen zusätzlich Variantenplanung, Dokumentenfluss und wiederholbare Versorgung über den Lebenszyklus.
Fazit
Werkzeugwechsel ist eine Schnittstellenarchitektur. Nur wenn Last, Medien, Ablage, Rückmeldung und Verantwortung verbunden sind, entsteht ein belastbarer Angebots- und Engineering-Weg.
Empfohlene nächste Schritte
Werkzeugwechsler, Ausgleich und Schnellwechselsysteme nach Aufgabe vergleichen.
Automationsmodule öffnenRobotermodell, Werkzeugaufbau und Ablagelayout zur CAD-Anfrage hinzufügen.
CAD-Bibliothek öffnenRegionale Integratoren und Händler stellen Markt und technische Unterstützung vor.
Partnerprogramm ansehenPlanen Sie eine Roboterzelle mit Werkzeugwechsel?
Senden Sie Werkzeugportfolio, Roboterschnittstelle und Projektphase zur technischen Prüfung.
Technikteam kontaktierenAngebot anfragen