Auswahlhilfe
Parallelgreifer anwendungsbezogen auswählen
Parallelgreifer eignen sich für Beschickung, Montage, Prüfung und allgemeine Handhabung. Eine belastbare Auswahl beginnt jedoch nicht mit dem Gehäuse, sondern mit Werkstück, Maschine und Prozess.
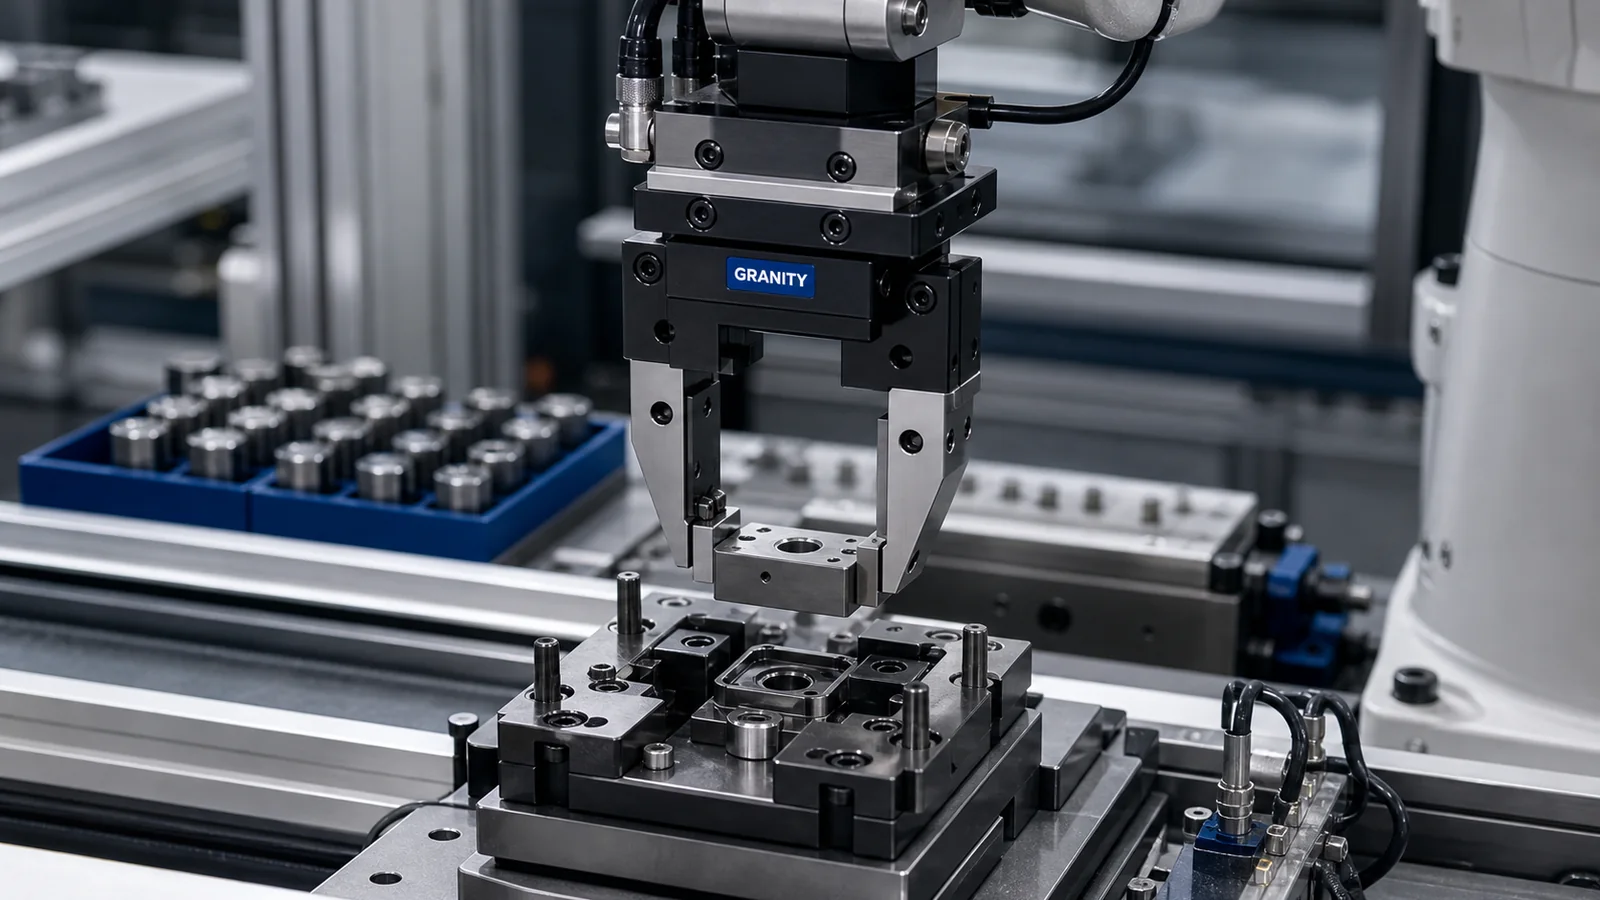
Dieser Leitfaden strukturiert die Angaben vor Empfehlung oder Angebot. Er ersetzt keine freigegebenen Modellwerte und macht keine pauschalen Aussagen zu Greifkraft oder Lebensdauer.
1. Mit dem Werkstück beginnen
Form, Werkstoff, Masse, Oberfläche, Orientierung, Empfindlichkeit und Varianten bestimmen den sinnvollen Kontakt. Ein Rohteil, Kunststoffgehäuse und Elektronikbauteil verlangen unterschiedliche Konzepte.
Beschreiben Sie Öl, Wärme, Staub, Feuchtigkeit und zulässige Spuren frühzeitig. Diese Angaben beeinflussen Fingerwerkstoff, Kontaktfläche und erforderliche Sicherung.
2. Greifrichtung und Aufgabe definieren
Klären Sie Außen- oder Innengriff, Formschluss oder Reibschluss sowie die gewünschte Lage zum Anschlag. Parallelbewegung allein beschreibt noch keine stabile Lösung.
Nennen Sie Heben, Transfer, Fügen, Drehen, Prüfen oder Halten und die tatsächliche Bewegungsrichtung. Vertikale Roboterfahrt belastet anders als kurzes Positionieren auf einer Vorrichtung.
3. Hub als Freiraum betrachten
Benötigte Öffnung umfasst Werkstückbreite, Anfahrreserve, Varianten, Fingerdicke, Toleranzen und sichere Freigabe. Schräges Anfahren oder benachbarte Konturen vergrößern den Bedarf.
Eine Skizze oder CAD-Ansicht von Kontaktstelle und Hindernissen ist aussagekräftiger als die Angabe eines kleinen oder großen Greifers.
4. Greifkraft aus dem Prozess ableiten
Masse allein genügt nicht. Beschleunigung, Orientierung, Reibwert, Backengeometrie, Luftdruck, Sicherheitskonzept und zulässige Verformung wirken zusammen.
Teilen Sie Masse, Bewegungsprofil, Takt und Schadensgrenzen mit. So lässt sich vermeiden, dass eine mechanisch starke Lösung die Oberfläche oder den Prozess beeinträchtigt.
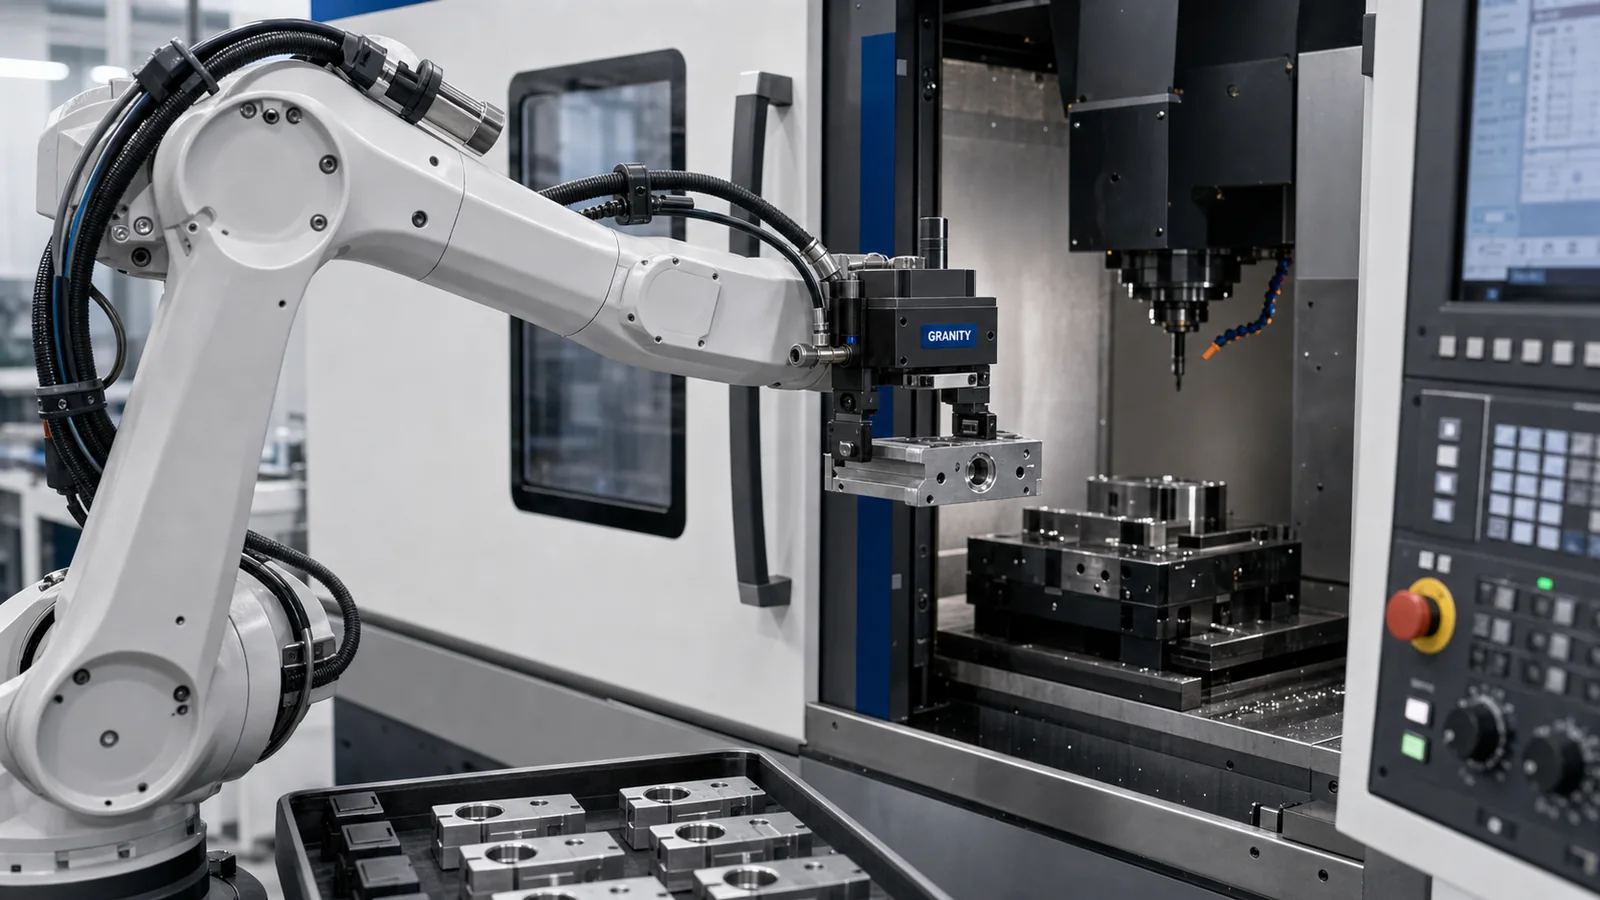
Backenreichweite, Werkstückvarianten, Vorrichtungsfreiraum und Maschinenzugang vor CAD oder Angebot gemeinsam prüfen.
5. Greiffinger sind Teil der Lösung
Fingerlänge beeinflusst Moment und praktische Tragfähigkeit; Kontaktgeometrie bestimmt Stabilität, Reibung und Verschleiß.
Klären Sie kundenseitige oder lieferseitige Finger, weiche Auflagen, Wechselbarkeit und Produktvarianten. Bei offenem Design sollten Kontaktflächen statt eines Standardfingers beschrieben werden.
6. Maschinen- und Roboterkontext
Montagebild, Bauraum, Anschlüsse und Steuerung müssen zum Roboter, Portal, Schlitten oder Sonderautomaten passen.
Bei Robotern Lastaufbau und Handgelenkslage, in Maschinen verfügbaren Raum und Zugangsgrenzen angeben. Integration kann wichtiger sein als Nennkapazität.
7. Sensorik und Rückmeldung
Einige Prozesse benötigen nur Öffnen und Schließen, andere Teileerkennung, Positionsbestätigung oder sichere Ablaufmeldung.
Die Maschine muss das richtige Ereignis erkennen können. Sensorik darf deshalb nicht erst nach der mechanischen Auswahl betrachtet werden.
8. Umgebung und Einschaltdauer
Kühlmittelnebel, Staub, Späne, saubere Montage, Wärme und Reinigungsbedingungen beeinflussen Abdichtung, Schmierung und Wartung.
Zyklen pro Schicht oder Tag helfen bei der Familien- und Prüfwegwahl; verbindliche Lebensdauerwerte stammen ausschließlich aus freigegebenen Produktdaten.
9. Angaben für eine Angebotsanfrage
Produktfamilie, Werkstückzeichnung, Werkstoff, Masse, Kontaktstelle, Aufgabe, Maschine, Menge, Termin, Dateibedarf und Randbedingungen gehören in eine gute Anfrage.
Ist kein Modell bekannt, ist eine präzise Anwendung wertvoller als ein unsicherer Bestellcode.
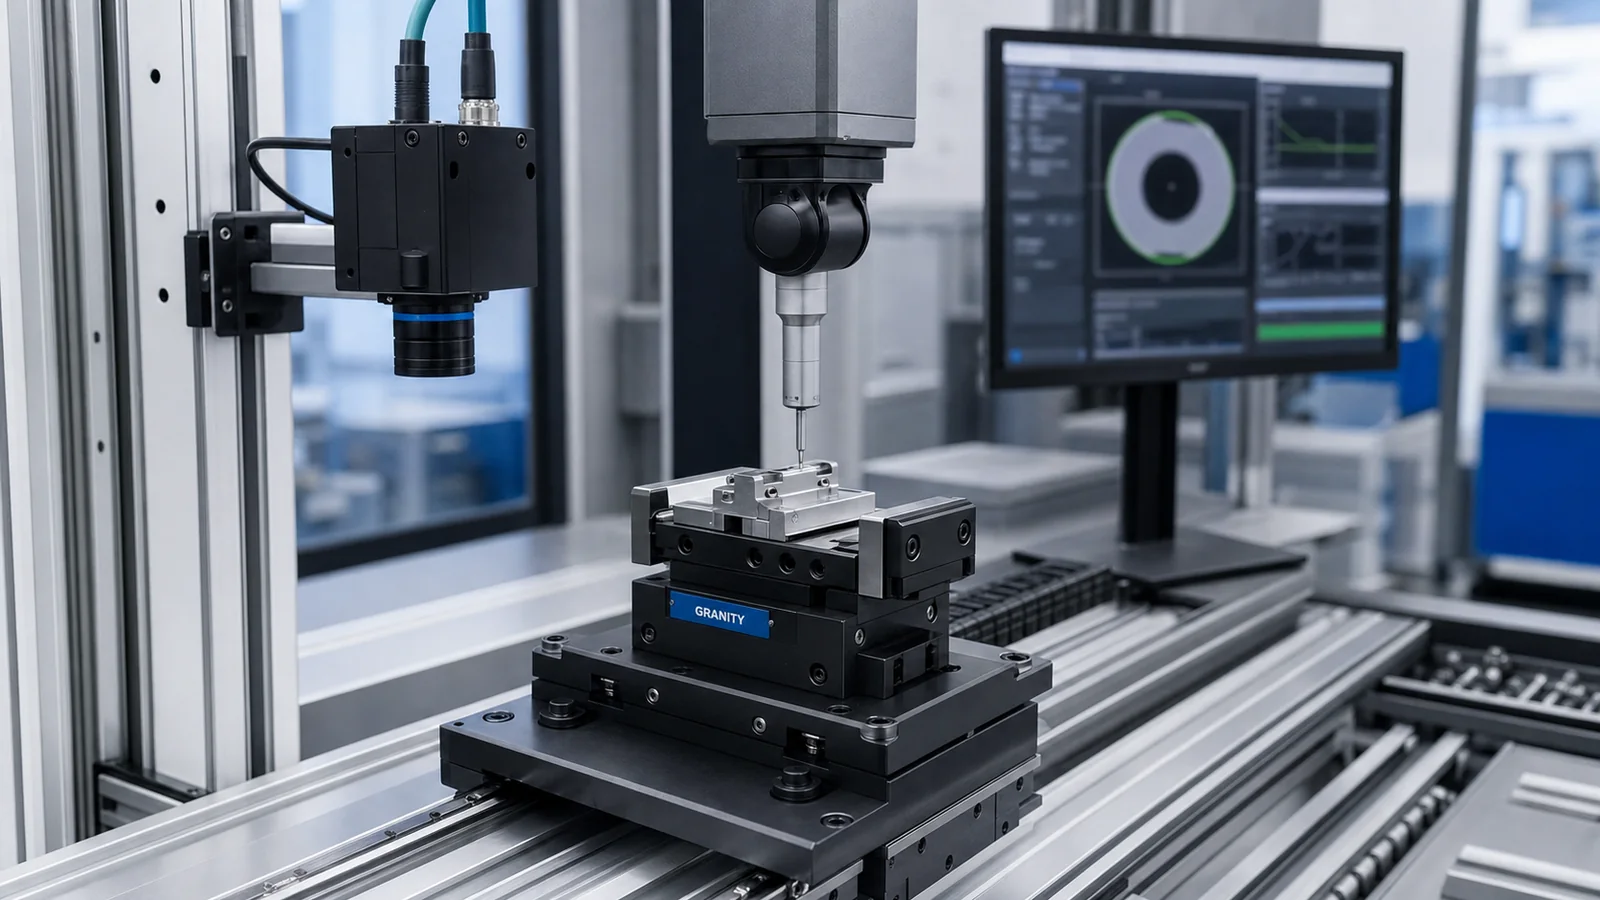
Greiferauswahl mit Prüfung, Beschickung, Vorrichtungsübergabe und erforderlicher Bestätigung verbinden.
10. Häufige Auswahlfehler
Nur nach Öffnungsweite auswählen, Fingerlänge ignorieren, Kraft aus Masse ableiten oder Oberfläche und Sensorik übersehen führt zu vermeidbaren Rückfragen und Integrationsrisiken.
Ein erfolgreicher Prototyp beweist noch keine Serienfestigkeit. Takt, Varianten und Umgebungsbedingungen müssen erneut geprüft werden.
11. CAD richtig einsetzen
CAD unterstützt Bauraum, Fingerreichweite, Kollisionsprüfung, Anschlusslage und Werkzeugaufbau. Es bestätigt allein weder Greifkraft noch Oberflächenschutz.
Nennen Sie den Zweck: Reichweitensimulation, Vorrichtungsfreigang oder Konzeptlayout. So kann GRANITY die geeignete Datei und den richtigen Reifegrad prüfen.
12. Beschaffung bewertet Anwendung und Versorgung
Einkauf sollte Modell und Menge mit Anwendung, Projekttermin, Zielmarkt und Zeichnungsstand verbinden, damit technische Rückfragen nicht erst nach Preisabgabe entstehen.
Vergleiche sollten Eignung, Dokumentationsstand, Engineering, Lieferunterstützung und langfristige Betreuung berücksichtigen.
13. Integratoren bereiten ein kompaktes Paket vor
Zelllayout, Robotermodell, Taktlogik, Werkstück, Endeffektorkonzept und Abnahmekriterien schaffen eine gemeinsame technische Basis.
Kennzeichnen Sie feste und veränderbare Randbedingungen. Dadurch entstehen Lösungen, die nicht ein Teilproblem auf Kosten eines anderen lösen.
14. Von der Anfrage zum Angebot
Zum Angebot wechseln, wenn Produktfamilie, Anwendung, Menge und Termin ausreichend klar sind. Das Modell kann noch unter technischer Bestätigung stehen.
Bei großen Unbekannten zuerst Engineering, bei Geometriefragen CAD und bei klarer kaufmännischer Nachfrage den Angebotsweg nutzen.
Fazit
Eine Parallelgreiferanfrage beschreibt das Fertigungsproblem, nicht nur ein Bauteil. Klare Angaben zu Werkstück, Bewegung, Schnittstelle und Umgebung ermöglichen den richtigen Prüf- und Angebotsweg.
Empfohlene nächste Schritte
Parallel-, Winkel- und Zentrischgreifer im Produktzentrum nach Aufgabenrichtung vergleichen.
Greifmodule öffnenBei offenem Bauraum oder Backenzugang CAD zusammen mit der Anwendung anfragen.
CAD-Bibliothek öffnenWerkstück, Werkstoff, Kontakt und Prozess vor der finalen Auswahl senden.
Technikteam kontaktierenBenötigen Sie Unterstützung bei der Parallelgreiferauswahl?
Senden Sie die Anwendungsdaten; GRANITY ordnet den belastbaren nächsten Schritt zu.
Technikteam kontaktierenAngebot anfragen